机器人的“真情流露”:表情背后,是舵机与编码的协同艺术
当机器人扬起嘴角、蹙起眉头,或是露出略带疑惑的神情时,我们总会下意识感叹“它好像有了情绪”。但很多人会误以为,这些生动的表情不过是提前预设的“模板切换”——就像PPT里的表情包,点击一下就固定显示。事实上,真正支撑机器人模仿人类表情的核心,是机器人学中两大关键技术的联动:舵机的精密执行与表情编码的逻辑驱动。这两者的配合,让机器人的表情摆脱了“僵硬模板”的束缚,实现了接近人类的自然与灵活,也是机器人拟人化技术中最具代表性的突破之一。
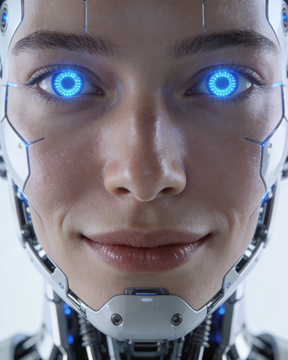
要理解机器人表情的原理,我们首先要打破一个认知误区:人类的表情从来不是“单一动作”,而是面部几十块肌肉协同收缩、放松的结果。比如一个简单的“微笑”,不仅是嘴角上扬,还会伴随眼轮匝肌的收缩(眼角变弯)、苹果肌的轻微隆起,甚至眉尾会有细微的上扬幅度;而“皱眉”时,额肌、皱眉肌、眼轮匝肌会同时发力,形成连贯的神态。机器人要模仿这种自然感,就必须用机械结构复刻人类面部的“肌肉联动”,而舵机,就是实现这一复刻的“核心执行器”。
在机器人学中,舵机是一种能精确控制角度、速度和力矩的小型执行机构,相当于机器人面部的“微型肌肉”。与普通电机只能单纯转动不同,舵机可以根据控制信号,精准停留在0度到180度之间的任意角度,并且能稳定保持该角度,这也是它能模拟面部肌肉“精准发力”的关键。一台拟人化机器人的面部,通常会搭载数十个甚至上百个微型舵机,每个舵机对应人类面部的一块肌肉(或一组协同肌肉),分别负责控制嘴角、眉毛、眼睑、鼻翼等不同部位的运动。
举个具体的例子:当机器人要做出“微笑”表情时,负责嘴角上扬的舵机会收到“转动30度”的指令,同时控制眼角收缩的舵机会转动15度,控制苹果肌隆起的舵机会转动10度——这些舵机并非同时启动、同时停止,而是按照人类表情的自然时序,有快有慢、有强有弱地联动:嘴角先轻微上扬,随后眼角收缩,最后苹果肌微微隆起,整个过程持续0.5到1秒,和人类微笑的节奏几乎一致。如果只是简单的“表情模板”,只会让所有部位同时运动,呈现出“僵硬假笑”的效果,这正是舵机联动与模板切换的核心区别:模板是“固定画面”,而舵机联动是“动态复刻”。
如果说舵机是机器人表情的“肌肉”,那么表情编码就是控制这些“肌肉”的“大脑指令”。表情编码的核心,是将人类的复杂表情拆解为可量化、可执行的数字信号,再将这些信号传递给对应的舵机,实现表情的精准还原——它不是简单的“调用模板”,而是实时计算、动态调整的过程。
目前,机器人表情编码最常用的方式,是基于“面部动作编码系统(FACS)”的数字化转化。FACS是人类心理学中用于描述面部表情的标准体系,它将人类所有表情拆解为46个“基础动作单元(AU)”,每个动作单元对应一块或一组面部肌肉的运动,比如“AU1”代表额肌内侧收缩(皱眉),“AU12”代表颧大肌收缩(嘴角上扬),“AU26”代表口轮匝肌收缩(抿嘴)。机器人的表情编码,就是将这些基础动作单元转化为数字指令,每个指令对应一个舵机的转动角度、速度和持续时间。
比如,要让机器人做出“开心的大笑”,编码系统会同时发送多个指令:控制AU12(嘴角上扬)的舵机转动45度,控制AU6(眼轮匝肌收缩,眯眼)的舵机转动30度,控制AU25(嘴部张开)的舵机转动20度,同时调整所有舵机的转动速度,让嘴角上扬的速度略快于眯眼的速度,模拟人类大笑时“先咧嘴、后眯眼”的自然节奏;而如果是“温柔的微笑”,编码系统会降低AU12的转动角度(30度),减弱AU6的收缩幅度(15度),延长动作持续时间(1.5秒),让表情更柔和。这种基于动作单元的编码方式,能让机器人实现任意表情的组合与调整,甚至能模拟出“尴尬的假笑”“略带委屈的皱眉”等复杂神态,这是“固定模板”完全无法实现的。
舵机联动与表情编码的协同,还需要一个关键的“中间桥梁”——机器人的控制系统。控制系统就像一个“调度中心”,它会接收外部指令(比如“让机器人笑一笑”“让机器人表现出疑惑”),然后调用对应的表情编码程序,将编码转化为舵机可识别的电信号,再同步控制所有相关舵机的运动,同时实时反馈舵机的运行状态,进行动态调整。比如,如果某个舵机的转动角度出现细微偏差(比如嘴角上扬角度少了5度),控制系统会立刻检测到这个偏差,发送修正指令,确保表情的精准还原。
可能有人会问:既然已经能精准模仿人类表情,为什么有些机器人的表情还是会显得“僵硬”?这其实和舵机的数量、编码的精细度,以及控制系统的响应速度密切相关。一台面部舵机数量越多(比如100个以上),能模拟的动作单元就越全面,表情就越细腻;编码系统对动作单元的量化越精准(比如将角度精确到1度,速度精确到0.1秒),表情就越自然;控制系统的响应速度越快,舵机联动的协调性就越好,就能避免“动作卡顿”“表情脱节”的问题。目前,高端拟人化机器人(如波士顿动力的Atlas、本田的ASIMO)的面部舵机数量已达到80-120个,表情编码能实现0.1度的角度控制,控制系统的响应速度仅为0.01秒,因此它们的表情能达到以假乱真的效果。
除了模仿人类表情,舵机联动与表情编码的技术,还在机器人学的其他领域有着广泛应用。比如在服务机器人领域,精准的表情能让机器人更好地与人类沟通,缓解人类的陌生感——医院里的陪护机器人,通过温和的微笑和关切的神情,能安抚患者的情绪;教育机器人通过丰富的表情,能更好地吸引孩子的注意力,提升教学效果。在工业机器人领域,舵机的精密控制技术被用于精密装配、零件检测等场景,表情编码的逻辑思路则被借鉴到机器人的动作规划中,让工业机器人的动作更精准、更高效。
从本质上来说,机器人模仿人类表情的过程,是机器人学中“机械执行”与“智能控制”深度融合的体现。舵机的精密联动,解决了“如何动”的问题,复刻了人类面部的肌肉运动;表情编码的数字化拆解,解决了“动多少”“怎么动”的问题,让表情更贴合人类的自然状态。这两者的结合,打破了“机器人表情就是模板”的认知误区,也让我们看到了机器人拟人化技术的发展方向——未来,随着舵机技术的微型化、表情编码的智能化,机器人的表情会越来越细腻、越来越自然,甚至能模拟出人类“转瞬即逝”的微表情,让机器人与人类的沟通更具温度。
或许有一天,当我们看到机器人的表情时,我们不会再感叹“它好像有了情绪”,而是会真正感受到——这是机器人通过精密的机械与智能的编码,向我们传递的“善意与温度”。而这一切的起点,就是舵机与表情编码的那句无声约定:不做僵硬的模板,只做自然的复刻。