避障≠认识物体:大多数机器人,只会“躲开”却不会“看懂”
很多人对机器人有一个普遍误解:机器人能躲开障碍物,说明它“看见并认识”了前方的东西。
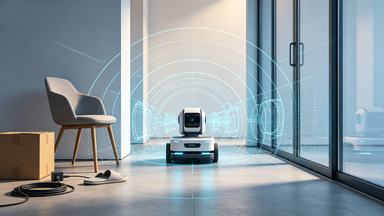
但在机器人学领域,有一条非常关键、却极少被大众了解的底层逻辑:避障和认识物体,是完全不同的两种能力。能避障,不代表能识别物体。
扫地机器人撞上拖鞋、卡死在数据线前、绕不开悬空窗帘;自动驾驶车辆能避开墙体,却分不清前方是纸箱、石头还是路人——本质原因都是:它成功感知到了“阻碍”,但完全不知道“那是什么”。
一、通俗区分:避障是“感知阻挡”,识别是“理解内容”
对人类来说,看东西和认东西是同步完成的。我们一眼就能判断:这是墙、那是椅子、地上是杂物、远处是人。感知距离、判断材质、理解危险,全部一步到位。
但机器人的视觉和感知系统是“拆分工作”的。
避障,属于距离感知与空间感知。
机器人依靠超声波、红外、激光雷达、深度摄像头,只做一件事:探测前方有没有东西、离我多远、会不会撞到。
它不需要知道障碍物是什么,不需要分辨材质、形状、属性,更不需要理解物体的意义。在避障算法眼里:只要会挡住前进路径的,统一都是“障碍物点”。
而物体识别,属于语义理解。
它需要AI图像模型分析画面轮廓、特征、纹理,最终输出判断:这是人、宠物、瓶子、台阶、玻璃、悬空物体。它不仅要“看到”,还要“看懂”。
简单一句话总结:避障知道“这里不能走”,物体识别知道“这是什么、为什么不能走”。
二、为什么机器人经常“避障失败”?因为它太单纯
生活中很多机器人智障瞬间,全部来自这一能力偏差。
比如扫地机器人:
能稳稳避开厚重的桌子腿,却经常碾过数据线、卡死在轻薄地毯边缘、对悬空窗帘毫无反应。
原因很简单:激光和深度传感器只识别有厚度、有距离、有实体阻挡的物体。细线、软布、轻薄杂物、透明玻璃,返回的探测信号极弱。
在机器人的避障数据里,这些东西几乎“隐形”。它不是识别错了,是根本没有把它当成障碍。
再比如自动驾驶低速场景:
车辆可以稳稳避开墙壁、护栏、大树,却偶尔会忽略路上掉落的纸箱、塑料袋、木板。
传统避障只判断“空间占位”,不会判断“危险等级”。人类知道塑料袋轻、石头硬、纸箱空心,风险完全不同;但普通避障系统只会统一判定为“障碍物”或直接漏检。
三、机器人学硬核区别:两种完全不同的技术逻辑
1. 避障:几何层面的空间计算
输入:距离、角度、空间坐标
输出:绕行、减速、停车
不需要AI、不需要深度学习、不需要看懂画面。
早期最简单的扫地机器人,没有智能视觉,仅靠红外探测就能完成基础避障。它的全程操作:碰到就回头,靠近就转弯,毫无认知能力。
2. 物体识别:语义层面的AI认知
输入:图像像素、纹理特征、模型特征库
输出:物体类别、位置、大小、风险判断
它需要海量数据训练、模型推理、算力支持,是真正的人工智能理解。
避障解决的是“会不会撞”,识别解决的是“该不该撞、该不该绕、绕多少”。
四、高级机器人,为什么必须做到“先识别,再避障”?
如果只有避障、没有识别,机器人会出现大量笨拙、低效甚至危险的行为:
看到路上的落叶、漂浮灰尘也乱刹车;
遇到可碾压的软杂物和坚硬石块做出一样的绕行动作;
分不清固定墙体和临时行人,无法预判移动轨迹。
而真正的智能机器人,遵循的是语义避障:
先识别物体——是人、是车、是台阶、是坑洼、是轻质垃圾;
再判断风险——哪些必须绕行、哪些可以慢速通过、哪些需要紧急停止;
最后规划路径——智能绕行,而非盲目躲闪。
这也是低端机器人和高端机器人的核心差距:低端只会躲,高端真的懂。
五、看懂这个区别,你就看懂了机器人智能的本质
很多人误以为:机器人动作流畅、会躲避、会走位,就是聪明。
实际上:躲避是机械能力,识别是智能能力;避障是工程感知,理解是人工智能。
未来机器人的进化方向,早已不是“更灵敏的避障”,而是更精准的语义理解。让机器不仅知道“哪里不能走”,更能看懂“面前是什么、会发生什么、应该怎么应对”。
总结一句机器人学真相:
避障只是机器的本能,识别才是智能的开始。