机器人很难完成人类随手的小动作
拿起桌上的纸杯、捋一下衣角、捡起掉在地毯上的碎纸片、轻轻关上一扇半掩的门。对普通人而言,这些动作几乎不用思考,抬手就能完成。但在机器人学领域,这类看似简单的随手小动作,恰恰是长期难以攻克的难题。很多机器人可以精准焊接汽车零件、高速分拣规整的货物,却很难复刻人类一个漫不经心的日常动作。
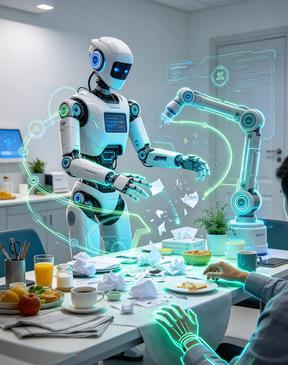
人类的灵巧,来自一套高度集成的感知、控制与预判系统。我们的手指布满触觉感受器,皮肤、肌肉、关节实时反馈力度、形变、摩擦力;眼睛快速捕捉物体位置、倾斜角度,大脑在毫秒间调整发力大小。拿鸡蛋的时候,我们自动控制力度,既不会捏碎蛋壳,也不会让它滑落。这套调节是连续、自适应、模糊容错的,不需要精确计算每一个坐标。
机器人的控制逻辑却完全不同。传统工业机器人擅长结构化环境:物体位置固定、形状统一、摆放姿态已知,按照预先录入的坐标、轨迹重复运动。一旦条件发生微小变化,任务就容易失败。日常环境是非结构化的:杯子可能歪着放、表面有水渍、重量不一样;地面不平,物体随时可能发生微小滚动。每一点不确定,都会给机器人带来巨大挑战。
阻碍机器人完成小动作的第一个难关,是触觉与力控的短板。大部分视觉只能 “看见” 位置,感知不到软硬、滑度、压力。机器人夹持器常常只有两个极端:用力过大夹坏物品,或是力度太小抓不住。想要做到像人手一样柔和的力反馈,需要高精度触觉传感器、高频信号处理和实时闭环控制,硬件与算法成本很高,很难普及。
第二个难点,是运动规划的复杂度。人类抬手抓东西,不需要把手臂每个关节角度全部算出来;大脑会快速生成一条自然、避开障碍物的运动路径。机器人则需要求解大量运动学方程。哪怕只是伸手捡一张皱巴巴的纸巾,物体轮廓不规则、状态不确定,规划算法的计算量会急剧上升,反应速度跟不上现实变化。
还有一个容易被忽视的关键点:人类自带丰富的常识。我们知道纸巾轻、玻璃杯脆、塑料盒容易打滑,这些常识刻在长期生活经验里。机器人本身没有这种直觉,它只依靠数据训练。遇到训练集之外的微小变化,就容易 “懵掉”。哪怕是同一件物品,换一个摆放角度,就可能识别失败。
当然,科研领域也在不断突破。柔性抓手、仿生触觉皮肤、强化学习正在慢慢缩小差距。不少新型机器人已经可以完成倒水、叠毛巾、整理杂物这类家务动作,但稳定性依然远不及人类。它们往往需要多次试错,环境稍有改动,成功率就明显下滑。
我们很容易用动作的表象判断难度:看起来简单的动作,未必在工程上简单。机器人擅长重复、精准、高强度的标准化任务;而人类随手的小动作,藏着感知、力学、常识、动态调节叠加在一起的超高复杂度。
这也带来一个有意思的结论:机器人的 “难” 和人类的 “难” 标准并不一样。能高速完成精密组装的机器,未必能优雅捡起地上一张纸片。人类与生俱来的灵巧,是大自然耗费漫长演化打磨出的奇迹。