并联机器人,速度快到看不清
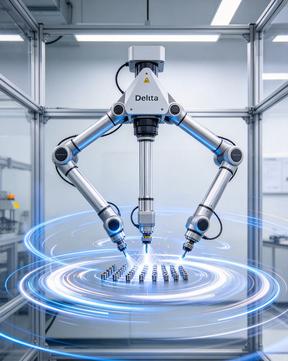
在食品包装、电子产品分拣的工厂流水线上,你可能见过这样一类机器人:它不像普通机械臂那样甩动长长的关节手臂,而是由数根连杆悬挂着小小的末端抓手,不停起落,抓取、搬运、放料一气呵成,动作快到肉眼只能捕捉到残影。这就是并联机器人,也常被大家叫做 Delta 机器人、蜘蛛机械手,是机器人学里专门为高速而生的经典构型。
很多人熟悉的工业机械臂属于串联机器人,就像人的手臂,底座、大臂、小臂、腕部依次串联。它的电机分布在每一节关节,运动时后面的关节要拖着前面整段手臂一起动。连杆自重带来很大惯性,想要提速,就容易抖动、定位不准。
并联机器人的设计思路完全相反。它拥有一个固定不动的顶部基座平台,驱动电机全部安装在基座上,不跟着末端移动。数条独立的连杆支路,一端连在基座,另一端共同连接下方小小的活动平台(抓手就在这个平台上),多条支路并行协同,共同控制抓手的位置与姿态。
它之所以能做到速度快到看不清,核心秘密就两点:运动部件极轻 + 多支路并联驱动。 电机固定在上方不动,只有细连杆和小小的末端抓手参与运动,运动质量和惯性被压到极低。惯性小,意味着可以瞬间加速、瞬间急停,不需要花费大量力气去带动沉重的机械结构。多条连杆同步配合,共同约束末端平台,整体结构刚度很高,高速运动时不容易发生形变。在理想工况下,小型并联机器人每分钟可以完成上百次抓取循环,动作切换转瞬即逝,肉眼很难跟上完整动作细节。
但高速是有代价的,并联机器人存在天然局限。 串联机械臂可以伸展到很远的空间,工作范围大;而并联机器人受连杆几何约束,有效工作空间狭小,只适合在基座下方一小块区域内作业。它擅长轻负载任务,适合分拣饼干、药品、小型电子元器件这类轻巧物品,无法搬运重型工件。同时它的控制算法更加复杂,多条连杆必须保持严格同步,一旦各支路运动配合出现误差,就会产生轨迹偏移,甚至出现机械干涉碰撞。
很多人会有一个误区:并联机器人不是单纯 “电机功率大所以跑得快”。它的高速,是机械构型设计优先,再配合伺服电机与运动控制算法共同实现。如果把并联结构换成串联臂,就算换上大功率电机,巨大的运动惯性也会限制速度,高速下振动、定位误差都会明显上升。
在现代工业场景里,两种机器人各司其职。串联机械臂负责大范围作业、重物搬运、焊接打磨;并联机器人守住流水线高速分拣、快速拾取的岗位。一慢一快,一大一小,搭配完成工厂自动化任务。
总结:并联机器人依靠独特的多连杆并联结构,将电机固定在基座,大幅降低运动部件的惯性,依托多支路协同驱动,实现肉眼难以分辨的极速动作。它告诉我们机器人设计的一条重要思路:想要跑得快,不一定追求更强的动力,更关键是减轻运动负担,用结构设计换取速度优势。