轮与足:机器人两种行走方式的取舍
移动是机器人执行任务的基础。在众多行走方案里,轮式与双足是最具代表性的两条路线。二者没有绝对的好坏,只是适配不同场景,各自带着鲜明的优势与短板:轮式机器人速度快、能耗低、算法简单;双足机器人擅长翻越台阶、跨过不规则障碍,但控制复杂、耗电更多。
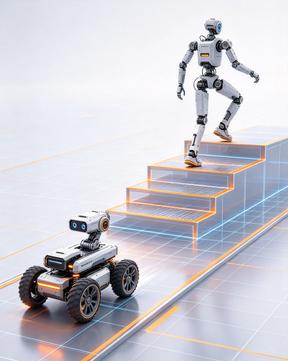
轮子可以说是工程史上最高效的陆地移动结构。在平整、连续的路面上,轮子依靠滚动摩擦前进,摩擦损耗很小,同样电量下,轮式机器人能跑得更远、续航更长。它的运动控制逻辑十分直观,依靠左右轮的转速差就能实现转向,传感器与控制器的计算压力低,稳定可靠,不容易摔倒。
这也是轮式机器人大量落地的原因。商场里的清扫机器人、园区巡检小车、仓储物流 AGV,大多采用轮式方案。只要地面平整,它就能稳定高速持续作业。但它的短板同样明确:轮子高度有限,面对台阶、沟壑、乱石路面就容易卡住,很难适应非结构化的复杂环境。一旦路面出现间断、凸起,轮式的优势就会大打折扣。
双足机器人模仿人类的步态,两条腿交替支撑身体前进。它最大的长处,就是适配人类的生活环境。我们日常空间里的台阶、门槛、碎石、高低错落的地面,都是为双足行走设计的。双足机器人可以抬脚跨越障碍、登上台阶,在轮式机器人寸步难行的地方通行。从长远来看,这也是它能走进家庭、替代人完成多种杂活的核心潜力。
但强大的环境适应性,需要付出高昂代价。人类行走时,大脑会无意识实时调整重心,而这套平衡逻辑移植到机器上难度极高。双足机器人每一步都要持续计算重心位置、支撑区域、摆动腿轨迹,大量传感器和伺服电机需要高频协同运算,算力消耗巨大。多条电机持续发力,也让它的能耗远高于轮式机器人,续航时间普遍很短。步态稍有计算偏差,就会失去平衡、摔倒。
工程师在研发中,一直在二者之间寻找平衡。部分机器人采用复合方案,轮腿一体,兼顾轮子的高速省电和腿部的越障能力。但这类复合结构会增加机械复杂度,成本和重量也随之上升。
说到底,轮式和双足,代表了机器人移动的两种设计哲学:轮式优先追求效率与稳定,适合规整、可预测的平坦环境;双足优先追求环境适配能力,面向充满不规则障碍的人类世界。没有万能的行走方案,选择哪一种,本质上是根据任务场景,在速度、能耗、控制难度、通行能力之间做权衡取舍