差速转向:不靠转向舵,靠轮子快慢转弯
家用扫地机器人、室内 AGV 搬运小车、很多教学机器人底盘,都在用一种简洁巧妙的转向方案:差速转向。它和汽车的转向逻辑完全不同,没有转向节、没有拉杆,不靠偏转轮子角度改变方向,只依靠左右驱动轮的转速差,就能完成直行、转弯,甚至原地掉头,是移动机器人里最经典的运动方案之一。
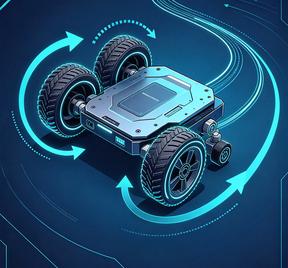
典型的差速底盘结构十分简单:左右各一个独立电机驱动主动轮,搭配一个或者两个随动万向轮(脚轮)来维持平衡,万向轮不提供动力,只跟随滑动,不干涉转向。两个驱动轮由两套电机单独控制,控制器可以自由设定左轮、右轮各自的转速与转向,所有机动都从这里诞生。
它的运动逻辑可以分成三种基础状态。当左右车轮转速、转向完全一致时,两侧前进距离相同,机器人笔直向前或者向后行驶;当一侧轮子转得更快,另一侧更慢,底盘就会向转速更慢的一侧划出圆弧轨迹,实现普通转弯;最特别的是原地自转模式:左轮向前、右轮向后,或者反过来,两侧轮子以相同速率反向旋转,机器人绕两轮轴线中点原地旋转,也就是零半径转向。在狭窄的房间、货架间隙里,这个特性会带来极强的机动性,汽车式阿克曼转向做不到原地旋转,必须预留转弯空间。
很多人会混淆差速转向和汽车的阿克曼转向。汽车转动方向盘,是改变前轮的指向角度,依靠几何关系完成转弯,内外轮会天然存在转速差异,属于 “先定方向,再适配转速”;而差速转向的顺序正好反过来:轮子角度始终不变,主动制造转速差来产生转向。代价是,差速转向转弯时,轮子会伴随滑动摩擦,轮胎磨损更大,高速行驶稳定性偏弱,更适合低速室内场景,不适合户外高速巡航。
扫地机器人就是大家最熟悉的例子。它在房间里绕行、贴着墙边清扫、遇到障碍物转身,全靠差速控制。仓库里轻载 AGV、科研教学小车、巡检机器人,也大量选用差速底盘,原因在于硬件结构简单、成本低、控制逻辑清晰,调试难度更低。搭配编码器、PID 调速算法,机器人可以精准控制转角和行走距离,配合导航算法完成定点移动、路径追踪。
但差速转向也有明显短板。它对地面条件敏感,地面打滑、轮子空转时,编码器读到的转速和实际行走距离脱节,导航定位很容易跑偏;转弯时的滑移会带来轨迹误差,长时间运行需要传感器不断校正位置;同时它只能在平面内前进、后退、转弯,不能直接横向平移,这一点不如麦克纳姆轮全向底盘灵活。在重载、高速、长距离行驶场景,工程师通常会优先选择阿克曼底盘,而不是差速结构。
差速转向的本质,是用电控的速度差异,替代复杂的转向机械结构。它牺牲了高速稳定性,换来了小巧、低成本、原地掉头的灵活能力,完美匹配室内机器人的使用需求。当扫地机在茶几缝隙轻巧转身,看不见的正是这套简单优雅的运动学设计:方向,由左右轮子的速度差决定。