自动化 ≠ 机器人:解开科技误区,读懂真正的机器人学
在日常生活中,很多人常常把自动化和机器人混为一谈。大家普遍认为:只要是机器自动干活、不用人工操作,就是机器人。但在机器人学专业领域中,这是一个典型的认知误区。二者的核心区别清晰明确:自动化是“自动完成固定流程的技术模式”,而机器人是“具备感知、决策、适配能力的智能设备”。简单来说,所有机器人都属于自动化技术,但绝大多数自动化设备,根本不是机器人。
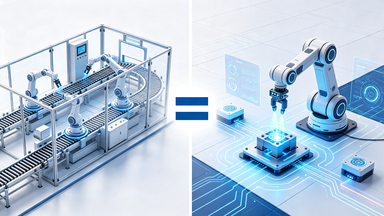
想要精准区分二者,我们首先读懂自动化的核心本质。自动化的核心是固定程序、重复执行、无自主判断。它是一套替代人工重复劳动的技术体系,提前设定好固定流程、固定参数、固定动作,设备只会机械照搬预设指令,全程不会观察环境、不会自主调整、无法应对变化。
生活中的自动化设备随处可见,却和机器人毫无关系。商场的自动感应门、家用全自动洗衣机、流水线固定工位的打包机、红绿灯定时控制系统、自动售货机,这些都是典型的自动化设备。它们的工作逻辑高度统一:程序写死、流程固定。比如洗衣机,只会按照预设的进水、洗涤、脱水程序运转,不会判断衣物多少、污渍轻重,更不会根据环境变化调整工作模式;自动门只会感应人体靠近开合,无法识别障碍物、无法应对突发情况。只会死板执行指令,不会变通、不会思考,是纯自动化设备的最大特征。
而机器人学定义下的机器人,有着严苛的标准,核心特质是感知环境、自主决策、灵活适配。一台设备想要被定义为机器人,必须具备三大核心模块:感知模块、决策模块、执行模块。它不再是被动执行固定程序,而是能像人类一样,先通过传感器观察外界环境、收集数据,再通过核心程序分析判断,最后根据实时变化,自主调整动作,适配复杂、多变的工作场景。
我们可以通过对比直观看清差异。同样是清洁工作,自动扫地流水线设备属于自动化,只能在固定轨道、固定区域重复清扫,一旦摆放杂物、轨道偏移,就会卡顿失灵;而家用扫地机器人属于真正的机器人,它可以通过雷达、传感器扫描房间户型,自主规划清扫路线,识别桌椅、障碍物,避开死角、规避障碍,遇到复杂环境自动调整路径,适配不同户型、不同杂乱程度的房间,具备自主适配和决策能力。
工业场景中的差异更加明显。工厂里固定焊接、固定冲压的自动化机床,只能对着固定位置、固定工件重复作业,工件摆放稍有偏差,就会加工出错,这是自动化设备;而工业机械臂机器人,可以通过视觉识别工件位置、角度偏差,自主微调动作,适配不同规格的工件,灵活完成焊接、搬运、组装等多种任务,无需人工反复调试参数。
机器人学中明确界定了二者的核心差距:自动化应对“不变的环境”,机器人应对“变化的世界”。传统自动化是“程序驱动”,一切行动提前设定,环境一旦改变,工作就会失效;机器人是“感知+决策驱动”,依托智能算法和传感技术,主动适配环境变化,拥有极强的灵活性和通用性,这是普通自动化设备永远不具备的能力。
很多人混淆二者,是因为二者都能替代人工劳动,实现无人化作业。但从科技层级来看,自动化是基础技术,解决的是“解放双手、替代重复劳动”的问题;机器人是进阶智能技术,解决的是“自主思考、灵活作业、适配复杂场景”的问题。自动化是科技的基础赋能,而机器人是智能化、自动化的高阶形态。
生活中绝大多数自动设备,都是基础自动化工具,而非机器人:自动电梯、自动流水线、智能温控系统、自动喷泉,统统不属于机器人。只有那些拥有环境感知、自主判断、动态调整能力的智能设备,才符合机器人学的官方定义。
理清自动化与机器人的区别,是理解现代智能科技的关键。自动化让机器代替人类完成枯燥重复的工作,提升生产效率;而机器人让机器拥有了“感知与思考”的能力,能够应对复杂多变的场景,是人工智能与工程技术的深度结合。读懂这一核心区别,我们才能跳出认知误区,真正理解机器人学的核心价值:科技的进步,从来不是简单的“自动干活”,而是让机器拥有适配世界的智能。