力控/柔顺控制:机器人也会“轻轻摸”
提起机器人,很多人脑海里浮现的,是工业车间里挥舞着刚性手臂、精准完成焊接、搬运的“钢铁硬汉”——它们力量十足、动作精准,却总带着几分“不近人情”的僵硬。如果让这样的机器人去拿起一颗熟透的草莓,大概率会要么握碎果肉,要么因力度太轻让草莓滑落;让它和人类对练武术,更是可能因为无法应对突发动作而发生碰撞。但如今,随着力控与柔顺控制技术的发展,机器人早已告别了“硬碰硬”的时代,学会了像人类一样“轻轻摸”,既能精准完成复杂任务,又能温柔地与世界互动。
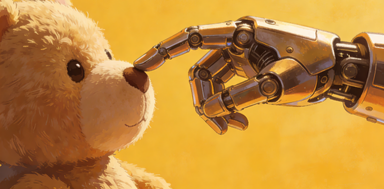
要理解机器人的“温柔”,首先要分清两个紧密相关的概念:力控与柔顺控制。简单来说,力控是机器人的“触觉感知能力”,让它能精准“感知”并“控制”自己施加的力量;而柔顺控制则是机器人的“灵活应变能力”,让它在接触物体或与人互动时,能像人类手臂一样,根据外界反馈动态调整动作,避免刚性碰撞,实现“以柔克刚”。如果把机器人的手臂比作人类的手臂,力控就像是指尖的触觉神经,柔顺控制则是关节的灵活调节能力,二者结合,才让机器人拥有了“轻轻摸”的本领。
在没有力控与柔顺控制之前,机器人的动作全靠“预设程序”,就像一个只会按剧本表演的演员,一旦遇到突发情况就会“乱了阵脚”。比如传统工业机器人焊接时,只要工件位置有0.1毫米的偏差,就可能导致焊接失败;想要让机器人抓取易碎品,更是难如登天——要么力度失控损坏物体,要么因无法适应物体形状而抓握不稳。这背后的核心问题,就是机器人“没有触觉”,也“不会变通”,只能机械地执行预设的位置指令,无法感知与环境的交互力,更无法做出动态调整。
而力控技术的出现,给机器人装上了“触觉神经”。这种技术的核心,是在机器人的关节、末端执行器(相当于人类的手)上安装力/力矩传感器,这些传感器就像人类的指尖皮肤,能实时检测机器人与物体接触时的力度、压力变化,甚至能捕捉到细微的力的波动。比如,当机器人抓取一颗鸡蛋时,力传感器会实时反馈“当前握力是多少”,一旦检测到握力接近鸡蛋的承受极限,就会立刻发出信号,让机器人减小力度,确保鸡蛋既不会滑落,也不会被握碎。
但仅有“触觉”还不够,想要实现真正的“轻轻摸”,还需要柔顺控制来赋予机器人“变通能力”。柔顺控制的核心,是让机器人在与环境接触时,不再僵硬地执行位置指令,而是能根据力传感器的反馈,动态调整自己的动作和力度,就像人类遇到障碍物时会自然避让、触摸柔软物体时会下意识减轻力度一样。根据实现方式的不同,柔顺控制主要分为被动柔顺、主动柔顺和混合柔顺三类,各自有着不同的“温柔逻辑”。
被动柔顺控制是最“朴素”的温柔——它不依赖复杂的传感器和算法,而是通过机械结构本身实现柔性。比如在机器人的关节或手指上安装弹簧、橡胶等柔性元件,当机器人接触物体时,这些元件会发生形变,自动缓冲冲击力,就像人类手指的关节韧带一样,避免“硬碰硬”。这种方式结构简单、成本低,常用于简单的抓取任务,比如用柔性手指抓取易碎的玻璃制品,通过材料形变贴合物体轮廓,分散压力。
主动柔顺控制则是更“智能”的温柔,它依赖传感器和算法的协同工作,主动调整机器人的动作。比如春晚《武BOT》节目中,机器人与武术少年对练夺棍,面对人类不可预测的动作,机器人通过惯性导航、关节力矩传感器等多传感器,毫秒级监测重心偏移和棍棒拉力变化,再结合模型预测控制(MPC)与强化学习算法,提前预判人类动作,实时调整发力速度和力度——当检测到人类动作变慢时,会自动降低出拳速度,避免碰撞。这种“预判+调整”的能力,让机器人的互动变得流畅又安全。
而混合柔顺控制,则是结合了被动柔顺的“快速响应”和主动柔顺的“智能调整”,是当前高性能机器人的主流方案。比如KUKA iiwa柔性关节机器人,关节内置弹性元件(被动柔顺),能快速缓冲突发冲击力,同时配备力矩传感器和阻抗控制算法(主动柔顺),动态调整关节力矩,兼顾安全性和控制精度,既能温柔地与人协作,又能精准完成精密装配任务。
如今,力控与柔顺控制技术,早已渗透到我们生活和工业生产的方方面面,让机器人的“温柔”有了实实在在的应用场景。在工业领域,配备力控与柔顺控制的机器人,能精准完成打磨、抛光、精密装配等任务——比如打磨汽车零部件时,能实时调整打磨力度,确保表面光滑均匀,避免过度打磨损坏零件;在电子元件插装时,能通过柔顺控制补偿对准误差,让引脚精准插入插槽而不弯折。
在医疗领域,这种“温柔”更是救命的关键。康复机器人通过力控技术,能精准感知患者的肌力,动态调整辅助力度,帮助中风患者进行手部康复训练,既不会因力度过大造成二次伤害,也不会因力度不足无法达到康复效果;手术机器人则能通过柔顺控制,在人体复杂腔体内灵活运动,避开脆弱的组织和血管,实现精准微创手术,减少手术创伤。
在家庭和服务领域,机器人的“温柔”让它们更懂人心。家庭服务机器人能通过力控与柔顺控制,轻轻拿起餐具、整理衣物,甚至能温柔地抚摸宠物;助老机器人能精准感知老人的动作意图,在老人起身、行走时提供恰到好处的助力,既不拖拽也不抢步,就像一个贴心的助手。而软体机器人的出现,更是将这种“温柔”推向了新高度——它们像章鱼触手一样柔软,能通过连续形变贴合物体,用柔性传感器感知力度变化,轻轻托起熟透的番茄也不会损伤果皮,甚至能在核辐射、深海等极端环境中,带着“伤口”依然稳定完成探测任务。
或许有人会问,机器人的“轻轻摸”,是不是只是“模仿”人类的动作?其实不然。人类的触觉和动作调节,是基于千万年的进化形成的本能,而机器人的“温柔”,是传感器、算法和硬件的完美协同——从毫秒级响应的力传感器,到能自主学习的AI算法,再到精度达0.01毫米的伺服电机,每一个部件都在为“温柔”保驾护航。比如东南大学联合国际团队研发的神经启发式控制框架,让软体机器人能像人类大脑一样,通过“离线学习共性规律+在线快速自适应”,自主优化柔顺参数,即便部分执行器失效,也能保持稳定运行,控制误差控制在5毫米以内,形变控制精度高达92%以上。
随着技术的不断发展,机器人的“温柔”还会变得更加精准、更加智能。未来,它们或许能感知到人类情绪的变化,通过调整触摸的力度和方式给予安慰;或许能在极端环境中,用最温柔的动作完成最艰巨的任务;或许能成为我们生活中不可或缺的伙伴,用“钢铁之躯”承载“温柔之心”。
从“硬碰硬”到“轻轻摸”,力控与柔顺控制技术的突破,不仅改变了机器人的“性格”,更拉近了机器人与人类的距离。它们不再是冰冷的工业设备,而是能温柔交互、精准协作的伙伴。当机器人学会“轻轻摸”,我们才真正看到了科技的温度——它不是让机器变得更像人,而是让科技更懂人,让未来的生活,因这份“温柔”而更加美好。